
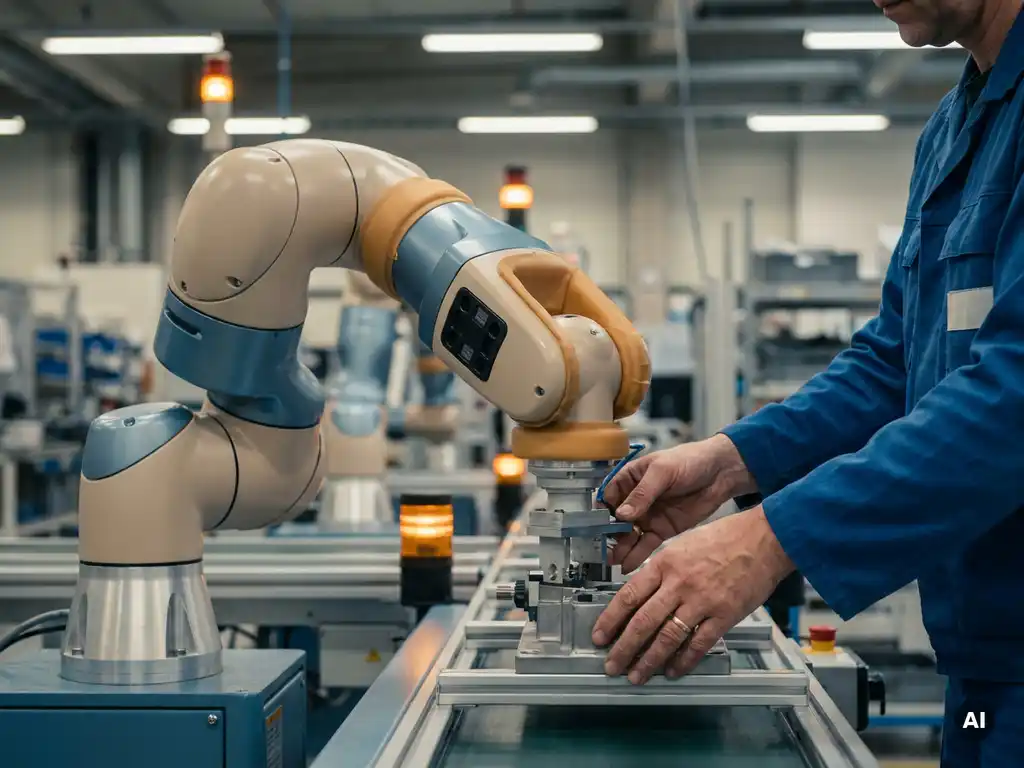
Ein Cobot, kurz für kollaborativer Roboter, ist ein Robotersystem, das darauf ausgelegt ist, direkt mit Menschen zusammenzuarbeiten, ohne trennende Schutzeinrichtungen wie Sicherheitszäune. Im Gegensatz zu klassischen Industrierobotern arbeitet ein Cobot im gemeinsamen Arbeitsraum mit dem Menschen, reagiert auf Berührung und Kraft und stoppt bei unerwartetem Kontakt automatisch. Für den sicheren Einsatz gelten spezifische Normen, Betriebsarten und Bewertungsverfahren, die dieser Artikel Schritt für Schritt erklärt.
Wie unterscheidet sich ein Cobot von einem klassischen Industrieroboter?
Der entscheidende Unterschied zwischen einem Cobot und einem klassischen Industrieroboter liegt in der Art der Interaktion mit dem Menschen. Klassische Industrieroboter arbeiten in abgesperrten Zellen und sind für hohe Geschwindigkeiten und Lasten ausgelegt, während Cobots gezielt für die direkte Zusammenarbeit mit Menschen konstruiert sind, mit eingebauter Kraft- und Geschwindigkeitsbegrenzung.
Klassische Industrieroboter sind leistungsstark, schnell und für repetitive Aufgaben in geschlossenen Umgebungen optimiert. Sie erfordern physische Schutzmaßnahmen, da eine direkte Kollision mit einem Menschen schwere Verletzungen verursachen kann. Ihre Programmierung ist in der Regel komplex und erfordert spezialisiertes Fachpersonal.
Cobots hingegen sind mit Sensoren ausgestattet, die Kraft, Drehmoment und Annäherung erkennen. Bei unerwünschtem Kontakt reduzieren sie ihre Geschwindigkeit oder stoppen vollständig. Typische Merkmale von Cobots im Vergleich:
- Geringere Nutzlast und Geschwindigkeit: Cobots tragen meist zwischen 3 und 35 kg und arbeiten langsamer als klassische Industrieroboter
- Integrierte Sicherheitssensorik: Kraft-Momenten-Sensoren ermöglichen eine sichere Reaktion auf unerwarteten Kontakt
- Einfachere Programmierung: Viele Cobots lassen sich per Hand einteachen oder über intuitive Oberflächen programmieren
- Flexibler Einsatz: Cobots können ohne großen Umbauaufwand für verschiedene Aufgaben umkonfiguriert werden
- Keine zwingend notwendige Schutzeinzäunung: Unter bestimmten Bedingungen ist der Betrieb ohne physische Trenneinrichtung möglich
Wichtig zu verstehen: Auch wenn ein Cobot als „sicher“ gilt, bedeutet das nicht automatisch, dass er ohne jegliche Schutzmaßnahmen betrieben werden darf. Die tatsächlichen Anforderungen hängen immer von der spezifischen Anwendung und einer Risikobeurteilung ab.
Welche Normen und Richtlinien gelten für Cobots?
Für Cobots gelten in Europa primär die Maschinenrichtlinie 2006/42/EG sowie die Normen ISO 10218-1 und ISO 10218-2 für Industrieroboter allgemein. Die entscheidende Zusatznorm für kollaborierende Roboter ist die ISO/TS 15066, die spezifische Anforderungen an die Mensch-Roboter-Kollaboration definiert, insbesondere Grenzwerte für Kraft und Druck beim Kontakt mit dem menschlichen Körper.
Die wichtigsten Regelwerke im Überblick:
- ISO 10218-1: Sicherheitsanforderungen an den Roboter selbst als Maschine
- ISO 10218-2: Sicherheitsanforderungen an die Integration des Roboters in eine Anlage
- ISO/TS 15066: Technische Spezifikation für kollaborierende Robotersysteme, mit Grenzwerten für biomechanische Belastungen
- EN ISO 13849-1: Sicherheit von Steuerungen, relevant für die Bewertung sicherheitsbezogener Steuerungsfunktionen
- Maschinenrichtlinie 2006/42/EG: Europäische Grundlage für das Inverkehrbringen von Maschinen, einschließlich Robotersystemen
Ab 2027 wird die Maschinenrichtlinie durch die neue EU-Maschinenverordnung 2023/1230 ersetzt, die unter anderem strengere Anforderungen an digitale Steuerungen und KI-basierte Systeme stellt. Unternehmen, die heute Cobot-Anwendungen planen, sollten diese Entwicklung bereits berücksichtigen.
Neben den technischen Normen spielt auch die Betriebssicherheitsverordnung (BetrSichV) in Deutschland eine wichtige Rolle, da sie die Anforderungen an den sicheren Betrieb von Arbeitsmitteln regelt und eine dokumentierte Gefährdungsbeurteilung vorschreibt.
Welche Betriebsarten der Mensch-Roboter-Kollaboration sind zulässig?
Die ISO/TS 15066 definiert vier zulässige Betriebsarten für die Mensch-Roboter-Kollaboration, die sich in ihrer Funktionsweise und den damit verbundenen Sicherheitsanforderungen unterscheiden. Welche Betriebsart eingesetzt werden darf, hängt von der jeweiligen Anwendung und dem Ergebnis der Risikobeurteilung ab.
Sicherheitsgerichteter Stopp (Safety-rated Monitored Stop)
Der Roboter stoppt, sobald ein Mensch den Kollaborationsraum betritt. Erst wenn der Mensch den Bereich wieder verlassen hat, nimmt der Roboter seine Arbeit auf. Diese Betriebsart eignet sich für Anwendungen, bei denen Mensch und Roboter nicht gleichzeitig im gleichen Bereich tätig sein müssen.
Handführung (Hand Guiding)
Der Mensch führt den Roboterarm direkt per Hand, zum Beispiel beim Einteachen neuer Positionen. Dabei übernimmt eine Zustimmungseinrichtung die Steuerung, und der Roboter bewegt sich nur auf direkten menschlichen Impuls hin.
Geschwindigkeits- und Abstandsüberwachung (Speed and Separation Monitoring)
Der Roboter überwacht kontinuierlich den Abstand zum Menschen und reduziert seine Geschwindigkeit entsprechend. Je näher der Mensch kommt, desto langsamer bewegt sich der Roboter, bis er bei Unterschreitung eines Mindestabstands stoppt.
Leistungs- und Kraftbegrenzung (Power and Force Limiting)
Der Roboter ist so ausgelegt, dass ein möglicher Kontakt mit dem Menschen keine Verletzungen verursacht. Die Grenzwerte für Kraft und Druck basieren auf den biomechanischen Daten aus der ISO/TS 15066. Dies ist die Betriebsart, die am häufigsten mit „echten“ Cobots assoziiert wird.
Wie wird die Sicherheit eines Cobots in der Praxis bewertet?
Die Sicherheitsbewertung eines Cobots in der Praxis erfolgt immer anwendungsspezifisch durch eine dokumentierte Risikobeurteilung gemäß EN ISO 12100. Der Roboter selbst bringt zwar inhärente Sicherheitsfunktionen mit, aber erst die Gesamtbetrachtung der Anwendung, des Arbeitsraums, der Aufgaben und der beteiligten Personen ergibt ein vollständiges Sicherheitsbild.
Die Risikobeurteilung umfasst typischerweise folgende Schritte:
- Systemgrenzen festlegen: Welche Maschinen, Werkzeuge und Personen sind Teil des Systems?
- Gefährdungen identifizieren: Welche mechanischen, elektrischen oder anderen Risiken bestehen?
- Risiken bewerten: Wie schwer und wie wahrscheinlich sind mögliche Schäden?
- Schutzmaßnahmen ableiten: Welche technischen und organisatorischen Maßnahmen reduzieren das Risiko auf ein akzeptables Niveau?
- Restrisiken dokumentieren: Welche Risiken verbleiben und wie werden Nutzer darüber informiert?
Für die Bewertung sicherheitsbezogener Steuerungsfunktionen wird häufig das Software-Tool SISTEMA eingesetzt, das die Berechnung des Performance Levels (PL) nach EN ISO 13849-1 unterstützt. Damit lässt sich rechnerisch nachweisen, ob eine Sicherheitsfunktion den geforderten Sicherheitsanforderungen entspricht.
Besondere Aufmerksamkeit gilt dem eingesetzten Werkzeug oder Greifer: Ein an sich sicherer Cobot kann durch ein scharfes oder spitzes Werkzeug zur Gefahr werden. Werkzeuge und Werkstücke müssen daher immer in die Risikobeurteilung einbezogen werden.
In welchen Branchen und Anwendungen werden Cobots eingesetzt?
Cobots werden heute branchenübergreifend eingesetzt, überall dort, wo repetitive Aufgaben mit menschlicher Flexibilität kombiniert werden müssen. Besonders verbreitet sind sie in der Montage, Qualitätsprüfung, Verpackung und Logistik, aber auch in der Medizintechnik, Lebensmittelproduktion und Elektronikindustrie.
Typische Einsatzszenarien umfassen:
- Montage und Bestückung: Schrauben, Stecken, Fügen von Kleinteilen direkt neben dem Menschen
- Qualitätsprüfung: Optische Kontrolle und Messtätigkeiten, oft kombiniert mit Kamerasystemen
- Verpackung und Palettierung: Einlegen, Stapeln und Verpacken von Produkten
- Kleben, Schweißen, Polieren: Oberflächenbearbeitung mit gleichbleibender Qualität
- Pick and Place: Umsetzen von Werkstücken zwischen Maschinen oder Förderbändern
- Laborautomatisierung: Pipettieren, Probenhandling und Analysetätigkeiten in der Medizintechnik
In der industriellen Automatisierung gewinnen Cobots besonders in kleinen und mittelständischen Betrieben an Bedeutung, da sie ohne aufwändige Infrastruktur installiert werden können und schnell auf veränderte Produktionsanforderungen reagieren. Gerade in der Getränke-, Automobil- und Elektronikindustrie sind kollaborative Roboter heute fester Bestandteil moderner Fertigungslinien.
Wann ist ein Cobot die richtige Wahl für einen Betrieb?
Ein Cobot ist die richtige Wahl, wenn Aufgaben zu komplex oder unregelmäßig für eine vollständige Automatisierung sind, aber dennoch Entlastung, Präzision oder Ergonomie gefragt ist. Besonders geeignet sind Cobots für Betriebe mit häufig wechselnden Produkten, kleinen Losgrößen oder begrenztem Platzbedarf, wo klassische Roboterzellen wirtschaftlich nicht sinnvoll wären.
Folgende Kriterien sprechen für den Einsatz eines Cobots:
- Die Aufgabe erfordert menschliche Urteilsfähigkeit oder Flexibilität in Kombination mit Maschinengenauigkeit
- Die Produktvarianten wechseln häufig und eine schnelle Umrüstung ist notwendig
- Der Platzbedarf lässt keine vollständige Schutzeinzäunung zu
- Die zu handhabenden Lasten sind für Menschen ergonomisch belastend, aber unter der Traglast klassischer Industrieroboter
- Die Investitionskosten für eine vollautomatisierte Lösung stehen in keinem wirtschaftlichen Verhältnis zur Stückzahl
Ein Cobot ist hingegen nicht die richtige Wahl, wenn hohe Geschwindigkeiten, große Nutzlasten oder extreme Präzision gefordert sind, da klassische Industrieroboter hier überlegen bleiben. Auch sollte die Entscheidung nie allein auf Basis der einfachen Programmierbarkeit getroffen werden: Gerade weil Cobots scheinbar unkompliziert wirken, wird die notwendige Sicherheitsplanung manchmal unterschätzt. Eine sorgfältige Planung und Dokumentation sind auch bei Cobots unverzichtbar.
Wie KSV beim sicheren Cobot-Einsatz unterstützt
Wir bei KSV begleiten Unternehmen von der ersten Idee bis zur betriebsbereiten Cobot-Anwendung, herstellerunabhängig und mit dem Fokus auf sinnvollen, sicheren Einsatz. Unser Anspruch ist nicht, einen bestimmten Roboter zu verkaufen, sondern die Lösung zu finden, die wirklich zu Ihrer Produktion passt.
Konkret unterstützen wir Sie bei:
- Auswahl des geeigneten Cobots: Wir bewerten herstellerunabhängig, welcher kollaborative Roboter zu Ihrer Aufgabe, Ihrem Platzbedarf und Ihrem Budget passt
- Risikobeurteilung und Sicherheitskonzept: Wir erstellen dokumentierte Gefährdungsbeurteilungen und Sicherheitskonzepte gemäß den einschlägigen Normen, unter Einsatz von SISTEMA für sicherheitsbezogene Steuerungsfunktionen
- Programmierung und Integration: Wir programmieren Ihre Cobot-Anwendung und integrieren den Roboter sauber in Ihr bestehendes Anlagen- und Steuerungskonzept, zum Beispiel direkt auf der SPS mit der Simatic Robot Library
- Montage und Inbetriebnahme: Von der Installation über die Verkabelung bis zum IO-Check liefern wir Ihnen eine betriebsbereite Anlage
- Schulung und Dokumentation: Wir stellen sicher, dass Ihr Team den Cobot sicher bedienen und bei Bedarf selbst umprogrammieren kann
Ob Sie einen ersten Cobot einführen oder eine bestehende Robotikanwendung erweitern möchten, wir sind der Partner, der Automatisierungstechnik und Robotik zusammendenkt. Sprechen Sie uns an, wir freuen uns auf Ihre Anfrage!

 powered by
