
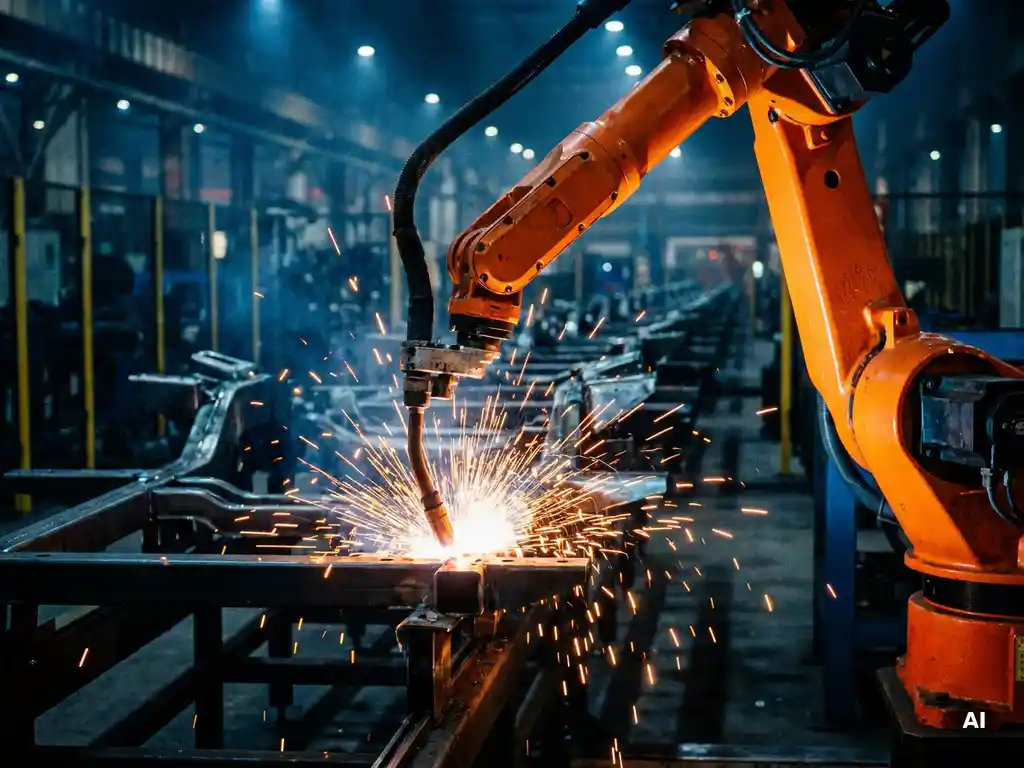
Ein Schweißroboter in der Serienproduktion arbeitet nach einem einfachen Prinzip: Er führt vorprogrammierte Schweißbewegungen mit hoher Wiederholgenauigkeit aus und verbindet Werkstücke zuverlässig, schnell und in gleichbleibender Qualität. Dabei übernimmt er Aufgaben, die manuell entweder zu zeitintensiv, zu gefährlich oder zu ungenau wären. Die folgenden Abschnitte beantworten die wichtigsten Fragen rund um Technik, Programmierung, Integration und Wirtschaftlichkeit von Schweißrobotern.
Welche Komponenten machen einen Schweißroboter funktionsfähig?
Ein Schweißroboter besteht aus mehreren zusammenwirkenden Komponenten: dem Roboterarm mit mehreren Achsen, der Schweißstromquelle, dem Schweißbrenner oder der Schweißzange, der Steuerungseinheit sowie der Sensorik zur Nahtführung und Qualitätskontrolle. Erst das Zusammenspiel all dieser Elemente macht präzises, automatisiertes Schweißen in der Serienproduktion möglich.
Der Roboterarm ist das mechanische Herzstück. In der Regel handelt es sich um einen Knickarmroboter mit sechs Achsen, der eine hohe Bewegungsfreiheit im dreidimensionalen Raum bietet. Diese Flexibilität erlaubt es, auch komplexe Schweißgeometrien zuverlässig abzufahren.
Die Schweißstromquelle liefert die elektrische Energie für den Lichtbogen oder den Widerstandsschweißprozess. Sie ist direkt mit der Robotersteuerung verbunden, sodass Schweißparameter wie Strom, Spannung und Drahtvorschub automatisch angepasst werden können. Moderne Stromquellen kommunizieren über digitale Schnittstellen mit der übergeordneten Steuerung und ermöglichen eine lückenlose Prozessüberwachung.
Die Steuerungseinheit koordiniert alle Bewegungen und Prozessparameter. Sie führt das hinterlegte Schweißprogramm aus, überwacht Sensordaten in Echtzeit und greift bei Abweichungen automatisch ein. Zusätzliche Sensorik, etwa Lichtschnittscanner oder Kamerasysteme, ermöglicht es dem Roboter, Bauteiltoleranzen auszugleichen und die Schweißnaht dynamisch nachzuführen.
Wie wird ein Schweißroboter für neue Bauteile programmiert?
Für neue Bauteile wird ein Schweißroboter entweder durch direktes Teach-in, durch Offline-Programmierung oder durch eine Kombination beider Methoden programmiert. Beim Teach-in führt ein Programmierer den Roboter manuell an die relevanten Punkte, die dann als Wegpunkte gespeichert werden. Die Offline-Programmierung erfolgt am Rechner auf Basis von CAD-Daten, ohne den laufenden Betrieb zu unterbrechen.
Die Offline-Programmierung hat in der modernen Serienproduktion deutlich an Bedeutung gewonnen. Schweißpfade werden in einer Simulationsumgebung definiert, auf Kollisionen geprüft und optimiert, bevor das Programm auf den realen Roboter übertragen wird. Das reduziert Rüstzeiten erheblich und schont die Produktionskapazität.
Bei besonders anspruchsvollen Geometrien kommen heute zunehmend auch herstellerunabhängige Programmierumgebungen zum Einsatz. Eine bewährte Methode ist die direkte Roboterintegration auf der SPS, etwa über die Simatic Robot Library. So lassen sich Schweißroboter nahtlos in das übergeordnete Automatisierungskonzept einbinden, ohne separate Programmiersysteme pflegen zu müssen. Wer Automatisierungstechnik und Robotik konsequent zusammendenkt, profitiert von kürzeren Inbetriebnahmezeiten und einem einheitlichen Steuerungskonzept.
Was passiert, wenn ein Schweißroboter in der Linie stoppt?
Stoppt ein Schweißroboter in der Fertigungslinie, löst die Steuerung in der Regel einen definierten Sicherheitshalt aus, sichert den aktuellen Prozesszustand und meldet den Fehler an das übergeordnete Leitsystem. Anschließend kann das Bedienpersonal den Fehler identifizieren, beheben und den Roboter kontrolliert wieder anlaufen lassen, ohne das Werkstück oder die Anlage zu gefährden.
Häufige Ursachen für einen ungeplanten Stopp sind Kollisionsschutzauslösungen, Schweißfehler wie Lichtbogenrisse, Materialzuführungsprobleme oder Kommunikationsfehler zwischen Roboter und Schweißstromquelle. Moderne Steuerungssysteme protokollieren alle Ereignisse lückenlos, sodass Störungsursachen schnell analysiert werden können.
Für die Anlagenverfügbarkeit ist entscheidend, wie gut das Fehlerhandling im Voraus geplant wurde. Dazu gehören klare Restart-Prozeduren, ein durchdachtes Sicherheitskonzept nach den einschlägigen Normen sowie eine saubere Integration des Roboters in das Gesamtsteuerungskonzept der Linie. Sicherheitsbewertungen auf Basis von Tools wie SISTEMA helfen dabei, die funktionale Sicherheit der Steuerung nachvollziehbar zu dokumentieren und normkonform auszulegen.
Welche Schweißverfahren lassen sich mit Robotern automatisieren?
Mit Industrierobotern lassen sich nahezu alle gängigen Schweißverfahren automatisieren. Besonders verbreitet in der Serienproduktion sind MIG/MAG-Schweißen, WIG-Schweißen, Widerstandspunktschweißen, Laserschweißen und Plasmaschweißen. Die Wahl des Verfahrens hängt vom Werkstoff, der Nahtgeometrie, den Qualitätsanforderungen und der geforderten Taktzeit ab.
- MIG/MAG-Schweißen: Das am häufigsten automatisierte Verfahren in der Metallindustrie. Hohe Abschmelzleistung, breites Materialspektrum, gut regelbar über digitale Schweißstromquellen.
- Widerstandspunktschweißen: Ideal für Blechverbindungen in der Automobil- und Zulieferindustrie. Sehr kurze Taktzeiten, hohe Wiederholgenauigkeit, keine Zusatzwerkstoffe erforderlich.
- Laserschweißen: Ermöglicht schmale, verzugsarme Nähte bei hoher Geschwindigkeit. Besonders geeignet für dünnwandige Bauteile und Präzisionsanwendungen.
- WIG-Schweißen: Für hochwertige Nähte an Edelstahl, Aluminium oder Titan. Langsamer als MIG/MAG, aber mit sehr hoher Nahtqualität.
- Plasmaschweißen: Variante des WIG-Verfahrens mit höherer Energiedichte, geeignet für spezielle Werkstoffe und anspruchsvolle Verbindungen.
In der Praxis werden Schweißroboter häufig für mehrere Verfahren ausgelegt oder mit Werkzeugwechselsystemen ausgestattet, um flexibel auf unterschiedliche Produktvarianten reagieren zu können.
Wann lohnt sich ein Schweißroboter gegenüber manuellem Schweißen?
Ein Schweißroboter lohnt sich gegenüber manuellem Schweißen vor allem dann, wenn hohe Stückzahlen, gleichbleibende Qualitätsanforderungen und wiederkehrende Bauteilgeometrien vorliegen. Ab einer gewissen Seriengröße amortisieren sich die Investitionskosten durch höhere Produktivität, geringeren Ausschuss und reduzierte Personalkosten deutlich schneller als oft angenommen.
Konkrete Faktoren, die für den Robotereinsatz sprechen:
- Hohe Wiederholrate identischer oder ähnlicher Schweißaufgaben
- Qualitätsanforderungen, die manuell nur schwer konstant einzuhalten sind
- Belastende oder gefährliche Arbeitsbedingungen für menschliche Schweißer
- Engpässe bei qualifiziertem Schweißpersonal
- Notwendigkeit zur Dokumentation und Rückverfolgbarkeit jeder Schweißnaht
Manuelles Schweißen bleibt dagegen sinnvoll bei Einzelfertigung, sehr kleinen Serien, stark wechselnden Geometrien oder wenn die Zugänglichkeit des Bauteils den Robotereinsatz erschwert. In vielen Betrieben hat sich auch ein hybrider Ansatz bewährt: Roboter übernehmen die standardisierten Hauptnähte, Schweißer ergänzen dort, wo Flexibilität gefragt ist.
Wie wird ein Schweißroboter in eine bestehende Fertigungslinie integriert?
Die Integration eines Schweißroboters in eine bestehende Fertigungslinie erfordert eine sorgfältige Analyse des vorhandenen Anlagenlayouts, der Materialflüsse und der bestehenden Steuerungsarchitektur. Auf dieser Basis werden Roboterzelle, Sicherheitskonzept, Kommunikationsschnittstellen und das übergeordnete Steuerungskonzept geplant, bevor die eigentliche Montage und Inbetriebnahme beginnt.
Typische Schritte bei der Integration sind:
- Prozessanalyse: Welche Schweißaufgaben soll der Roboter übernehmen? Welche Taktzeiten, Bauteilgeometrien und Qualitätsanforderungen gelten?
- Konzeption der Roboterzelle: Planung von Roboterposition, Vorrichtungen, Sicherheitszaun oder kollaborativer Schutzeinrichtung sowie Materialzu- und -abführung.
- Steuerungsintegration: Einbindung des Roboters in die bestehende SPS-Steuerung und das Netzwerk der Produktionslinie, inklusive Datenschnittstellen für ERP, IoT oder Edge-Systeme.
- Sicherheitsbewertung: Erstellung eines Sicherheitskonzepts und einer Gefährdungsbeurteilung nach den geltenden Normen.
- Montage, Verdrahtung und Inbetriebnahme: Aufbau der Schaltschränke, Verlegung der Kabelwege, elektrotechnische Verdrahtung, IO-Check und Testläufe.
- Mitarbeiterschulung: Einweisung des Bedienpersonals in Bedienung, Programmierung und Störungsbehebung.
Besonders bei laufenden Produktionen ist es wichtig, die Integration so zu planen, dass Stillstandszeiten auf ein Minimum reduziert werden. Ein schrittweises Vorgehen, bei dem der Roboter zunächst in einem abgegrenzten Bereich in Betrieb geht und dann sukzessive in den Gesamtprozess eingebunden wird, hat sich in der Praxis bewährt. Die Integration von Robotern in Fertigungslinien gelingt am besten, wenn Automatisierungstechnik und Robotik von Anfang an gemeinsam gedacht werden.
Wie KSV beim Einsatz von Schweißrobotern unterstützt
Wir bei KSV begleiten Industrieunternehmen von der ersten Prozessanalyse bis zur betriebsbereiten Roboterzelle. Unser Ansatz ist herstellerunabhängig: Wir wählen die Roboter- und Schweißtechnik aus, die am besten zu Ihren Anforderungen passt, und integrieren sie sauber in Ihr bestehendes Steuerungs- und Anlagenkonzept.
Was wir konkret für Sie übernehmen:
- Analyse Ihrer Schweißaufgaben und Bewertung des Automatisierungspotenzials
- Planung und Konzeption der Roboterzelle inklusive Sicherheitskonzept und Gefährdungsbeurteilung
- Programmierung der Schweißroboter, bevorzugt direkt auf der SPS über die Simatic Robot Library
- Einbindung in Ihre bestehende Fertigungslinie und Steuerungsarchitektur
- Komplette elektrotechnische Montage, Verdrahtung und Inbetriebnahme
- Schulung Ihrer Mitarbeiterinnen und Mitarbeiter
Ob Neuprojekt, Erweiterung einer bestehenden Linie oder Retrofit einer veralteten Anlage: Wir realisieren individuelle Automatisierungslösungen mit dem Anspruch, Ihnen eine betriebsbereite, zuverlässige und normkonforme Anlage zu übergeben. Sprechen Sie uns an, wir freuen uns auf Ihr Projekt.
Ähnliche Artikel
- Wie plant man redundante Stromversorgung für OP-Bereiche und Intensivstationen?
- Was ist Power Usage Effectiveness und wie verbessert man ihn in Rechenzentren?
- Was ist eine Ringverteilung und wann wird sie verwendet?
- Welche Faktoren beeinflussen die Alterung von Isolationen?
- Wie oft müssen elektrische Anlagen nach DGUV V3 geprüft werden?

 powered by
